无痕真空吸盘式机械手:揭秘其型号选择背后的逻辑
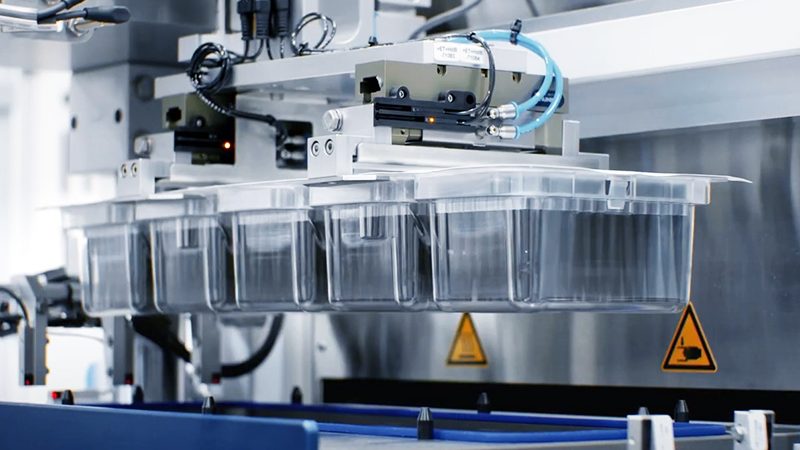
标题:无痕真空吸盘式机械手:揭秘其型号选择背后的逻辑
一、什么是无痕真空吸盘式机械手?
无痕真空吸盘式机械手是一种广泛应用于自动化生产线的设备,其主要功能是通过真空吸附实现工件的抓取、搬运和放置。这种机械手以其稳定、高效、安全的特点,在制造业中得到了广泛应用。
二、无痕真空吸盘式机械手的选型逻辑
1. 适用场景
选择无痕真空吸盘式机械手时,首先要考虑其适用场景。不同的应用场景对机械手的要求不同,如轻量化、高速、高精度等。例如,在电子制造业中,机械手需要具备高速、高精度的特点;而在包装行业中,机械手则需具备稳定性、耐久性。
2. 技术参数
无痕真空吸盘式机械手的技术参数主要包括真空度、吸附力、行程、负载、重复定位精度等。在选择机械手时,需根据实际需求确定这些参数。例如,真空度越高,吸附力越强;行程越大,机械手的运动范围越广。
3. 伺服驱动与末端执行器
伺服驱动是机械手的核心部件,其性能直接影响机械手的运行速度和精度。在选择伺服驱动时,需关注其品牌、型号、性能等。末端执行器则负责工件的抓取、放置等操作,其设计需满足工件形状、材质等要求。
4. 工装夹具与视觉检测
工装夹具用于固定工件,其设计需与工件形状、材质相匹配。视觉检测则用于检测工件的位置、姿态等,提高机械手的智能化程度。
5. 安全光栅与负载惯量比
安全光栅用于防止机械手在运行过程中发生意外碰撞。负载惯量比则表示机械手在搬运工件时的惯性,选择合适的负载惯量比可以提高机械手的运行效率。
三、无痕真空吸盘式机械手的型号对比
1. 单吸盘与多吸盘
单吸盘机械手适用于形状规则、重量较轻的工件;多吸盘机械手适用于形状不规则、重量较大的工件。
2. 气缸式与伺服式
气缸式机械手结构简单、成本较低,但运行速度和精度有限;伺服式机械手运行速度和精度较高,但成本较高。
3. 六轴机器人与协作机器人
六轴机器人具有更高的灵活性和适应性,适用于复杂的生产场景;协作机器人则更加安全、易于操作,适用于人机协作的生产场景。
四、总结
选择无痕真空吸盘式机械手时,需综合考虑适用场景、技术参数、伺服驱动与末端执行器、工装夹具与视觉检测、安全光栅与负载惯量比等因素。通过对比不同型号的机械手,选择最符合实际需求的设备,以提高生产效率和产品质量。